Un servo (servomeccanismo) è un dispositivo elettromagnetico che converte l'elettricità in un movimento preciso e controllato mediante l'uso di meccanismi di feedback negativo.
I servocomandi possono essere utilizzati per generare un movimento lineare o circolare, a seconda del tipo. La struttura di un servocomando tipico include un motore a corrente continua, un treno di ingranaggi, un potenziometro, un circuito integrato (IC) e un albero di uscita. La posizione desiderata del servocomando viene immessa e inviata come segnale codificato all'IC. L'IC comanda il movimento del motore, trasmettendo l'energia del motore attraverso ingranaggi che impostano la velocità e la direzione di movimento desiderate finché il segnale dal potenziometro non fornisce un feedback che indica il raggiungimento della posizione desiderata e l'IC arresta il motore.
Il potenziometro rende possibile il movimento controllato trasmettendo la posizione corrente e consentendo al contempo la correzione delle forze esterne che agiscono sulle superfici di controllo: una volta spostata la superficie, il potenziometro fornisce il segnale di posizione e il circuito integrato segnala il movimento del motore necessario finché non viene ripristinata la posizione corretta.
Una combinazione di servocomandi e motori elettrici multi-riduttore può essere organizzata insieme per eseguire attività più complesse in vari tipi di sistemi, tra cui robot, veicoli, produzione e reti di sensori e attuatori wireless.
Come funziona il servo?
I servocomandi hanno tre fili che escono dall'involucro (vedi foto a sinistra).
Ognuno di questi fili ha uno scopo specifico. Questi tre fili servono per il controllo, l'alimentazione e la messa a terra.
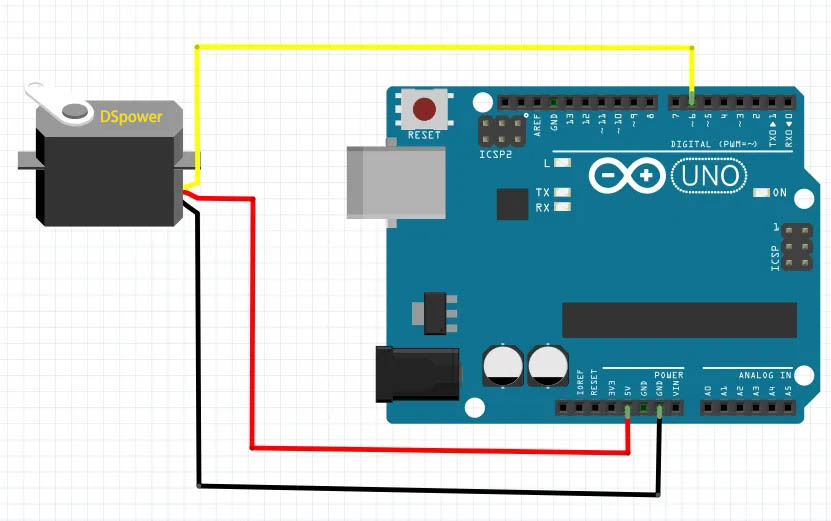
Il filo di controllo è responsabile della trasmissione degli impulsi elettrici. Il motore ruota nella direzione corretta, come indicato dagli impulsi.
Quando il motore ruota, modifica la resistenza del potenziometro e, in ultima analisi, consente al circuito di controllo di regolare l'entità e la direzione del movimento. Quando l'albero raggiunge la posizione desiderata, l'alimentazione si interrompe.
Il cavo di alimentazione fornisce al servo l'energia necessaria per funzionare, mentre il cavo di terra fornisce un percorso di collegamento separato dalla corrente principale. Questo evita scosse elettriche, ma non è necessario per far funzionare il servo.
Spiegazione dei servi digitali RC
Servo digitaleUn servo RC digitale ha un modo diverso di inviare segnali a impulsi al servomotore.
Se il servo analogico è progettato per inviare una tensione costante di 50 impulsi al secondo, il servo RC digitale è in grado di inviare fino a 300 impulsi al secondo!
Grazie a questi segnali a impulsi rapidi, la velocità del motore aumenterà in modo significativo e la coppia sarà più costante; ciò riduce la quantità di banda morta.
Di conseguenza, quando si utilizza il servo digitale, si ottiene una risposta più rapida e un'accelerazione più rapida al componente RC.
Inoltre, con una minore zona morta, la coppia offre anche una migliore capacità di tenuta. Utilizzando un servo digitale, si può sperimentare la sensazione immediata del controllo.
Vorrei illustrarvi uno scenario di esempio. Supponiamo che dobbiate collegare un servo digitale e uno analogico a un ricevitore.
Quando si sposta la rotella del servo analogico dal centro, si noterà che risponde e oppone resistenza dopo un po': il ritardo è evidente.
Tuttavia, quando si gira la rotella del servo digitale fuori centro, si avrà la sensazione che la rotella e l'albero rispondano e mantengano la posizione impostata in modo molto rapido e fluido.
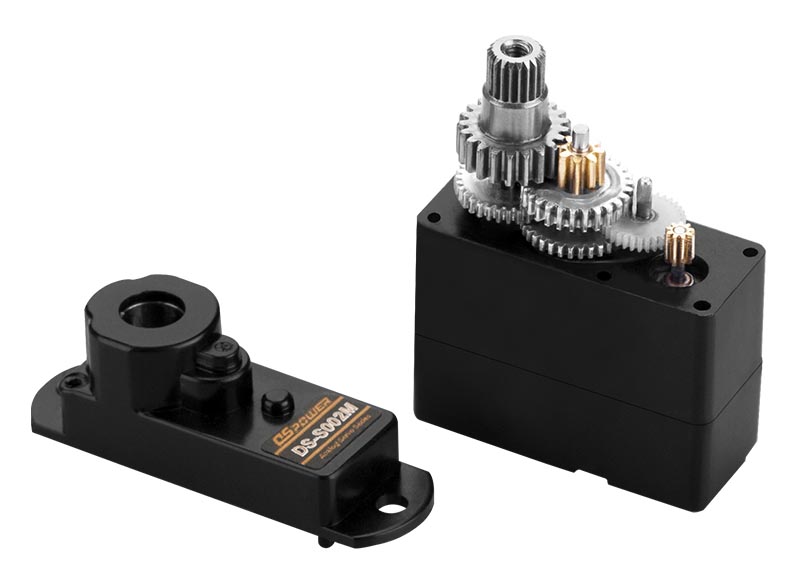
Spiegazione dei servi RC analogici
Il servomotore RC analogico è il tipo standard di servo.
Regola la velocità del motore semplicemente inviando impulsi di accensione e spegnimento.
Normalmente, la tensione di impulso è compresa tra 4,8 e 6,0 volt e rimane costante. Il sensore analogico riceve 50 impulsi al secondo e, quando è a riposo, non riceve alcuna tensione.
Più a lungo viene inviato l'impulso "On" al servo, più velocemente gira il motore e maggiore è la coppia prodotta. Uno dei principali svantaggi del servo analogico è il ritardo nella risposta ai comandi più piccoli.
Non fa girare il motore abbastanza velocemente. Inoltre, produce una coppia lenta. Questa situazione è chiamata "zona morta".
Data di pubblicazione: 01-06-2022